آموزش Simulink و Simscape؛ مسیرهای کاربردی MathWorks
در Simulink رفتار سیستم را با بلوک و سیگنال توصیف میکنید؛ در Simscape، اجزای فیزیکی و اتصال آنها نقش اصلی را دارند. شناخت این تفاوت کمک میکند برای مدل مدار، مکانیزم، خودرو یا کنترلر، ابزار مناسب را انتخاب کنید.
بهتر است پیش از مدلهای چندحوزهای، یک مدل ساده بسازید و رابطه ورودی، پارامترها و خروجی را دنبال کنید. مسیرهای این صفحه از مرور MATLAB و مدل بلوکی آغاز میشوند و سپس به سیستم فیزیکی، منطق حالت و کنترل بازخوردی میرسند.
ترتیب پیشنهادی یادگیری
- متغیرها و رسم نمودار را در MATLAB مرور کنید؛ سپس مدل بلوکی ساده را در Simulink اجرا کنید.
- با Simscape شبکه فیزیکی بسازید؛ برای تصمیمهای گسسته، Stateflow را جداگانه تمرین کنید.
- بسته به پروژه، سراغ طراحی PID، مدار الکتریکی یا مکانیزم چندجسمی بروید و تنظیمات شبیهسازی را مقایسه کنید.
شکلها و تمرینهای این صفحه برای توضیح مفاهیم در دیجیاستاد طراحی شدهاند. نمودارهای نمایشی از داده ساختگی یا مدل سادهشده استفاده میکنند؛ برای فایل و مراحل مثال اصلی، پیوند MathWorks همان مورد را دنبال کنید.
آموزشها و نمونههای منتخب
مرور تعاملی مبانی MATLAB
MATLAB Onramp
فرمانها، بردارها، ماتریسها، اندیسگذاری و رسم نمودار را در تمرینهای مقدماتی مرور میکنید. پس از مطالعه درسهای فارسی، میتوانید از این محیط برای تمرین مستقل و دریافت بازخورد استفاده کنید.
 نمای بزرگتر ↗
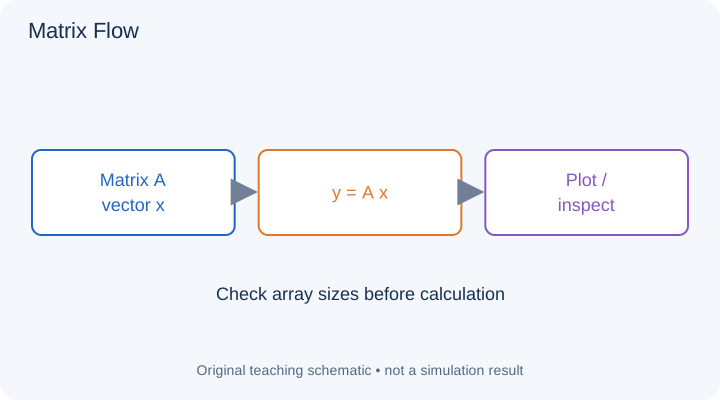
بیشتر کاربردهای پیشرفته روی چند مهارت پایه بنا میشوند: ساخت آرایه، انتخاب بخشی از داده، اجرای تابع و دیدن نتیجه روی نمودار. شکل، ارتباط ماتریس، محاسبه و نمایش خروجی را نشان میدهد. در MATLAB تفاوت عملگر ماتریسی و عملگر عضوبهعضو اهمیت دارد؛ یک کد بدون خطا هم میتواند محاسبهای متفاوت از قصد شما انجام دهد. اندازه متغیرها را بعد از هر مرحله بررسی کنید و ابتدا یک نمونه کوچک با پاسخ معلوم بسازید. این عادت در یادگیری شبکه عصبی، پردازش تصویر و مدلسازی فیزیکی هم مفید است.
رابطه کوتاه
y = A x ; A ∈ R^(m×n), x ∈ R^n
در ضرب ماتریسی، تعداد ستونهای A باید با طول x برابر باشد و خروجی m مؤلفه دارد. این رابطه با ضرب عضوبهعضو یکسان نیست.
تمرین پیشنهادی
یک ماتریس دودرسه و بردار سهعضوی بسازید. حاصل ضرب را دستی بررسی کنید و سپس چند سطر یا ستون انتخابی را رسم کنید.
- آمادگی پیشنهادی
- مناسب شروع کار با MATLAB
- محیط اجرا
- محیط آنلاین آموزش MathWorks
ساخت اولین مدل بلوکی در Simulink
Simulink Onramp
با بلوکها و سیگنالها مدل میسازید، شبیهسازی را اجرا میکنید و رفتار خروجی را میبینید. نقطه شروع بخش مدلسازی پیش از ورود به خودرو، باتری یا مدارهای قدرت است.
 نمای بزرگتر ↗
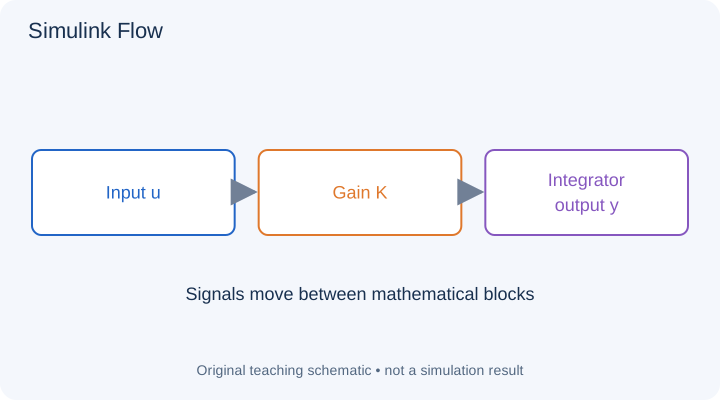
مدل بلوکی را از مسیر سیگنال بخوانید: ورودی از کجا میآید، در هر بلوک چه عملی انجام میشود و خروجی کجا دیده میشود؟ شکل، یک ورودی، بهره و انتگرالگیر را نشان میدهد. تغییر بهره با تغییر ثابت زمانی یا مدت شبیهسازی یکی نیست. مقدار اولیه، حلگر و زمان نمونهبرداری نیز بخشی از تعریف آزمایشاند. پیش از ساخت مدل بزرگ، یک ورودی ساده اعمال کنید و پاسخ مورد انتظار را روی کاغذ تخمین بزنید؛ سپس اختلاف خروجی مدل با انتظار را دنبال کنید.
رابطه کوتاه
y(t) = y(0) + ∫₀ᵗ K u(τ) dτ
رابطه فقط مدل آموزشی بهره و انتگرالگیر شکل را توصیف میکند. u ورودی و K بهره است؛ واحد خروجی باید با انتگرال ورودی سازگار باشد.
تمرین پیشنهادی
ورودی ثابت یک و مقدار اولیه صفر بگذارید. برای بهرههای یک و دو، شیب خروجی را قبل از اجرا پیشبینی کنید.
- آمادگی پیشنهادی
- مبانی MATLAB و نمودار بلوکی
- محیط اجرا
- محیط آنلاین آموزش MathWorks
مدلسازی سیستمهای فیزیکی با Simscape
Simscape Onramp
سیستم فیزیکی را با اتصال اجزای شبکه مدل میکنید. این آموزش کمک میکند تفاوت نمایش فیزیکی اجزا با جریان سیگنال در Simulink را در یک مسئله دینامیکی بفهمید.
 نمای بزرگتر ↗
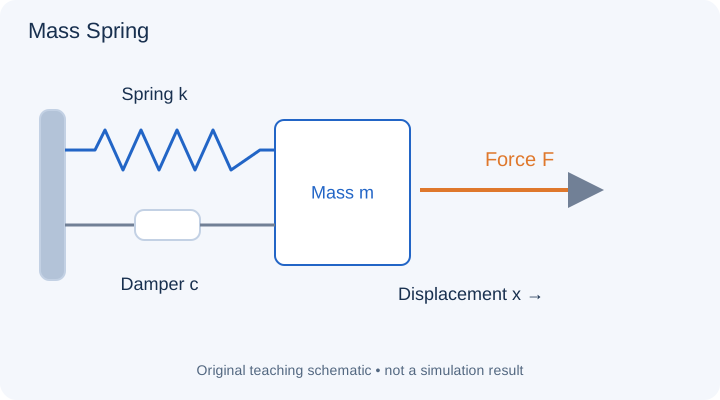
در شبکه فیزیکی، اتصالها فقط مسیر انتقال عدد نیستند؛ اجزا باید با قوانین بقای حوزه مربوط سازگار باشند. در مدل جرم، فنر و دمپر شکل، نیرو و حرکت به هم وابستهاند. پارامترهایی مانند جرم، سختی و میرایی را با واحد درست وارد کنید و نقطه مرجع و شرایط اولیه را مشخص نگه دارید. مدل فیزیکی و بخش سیگنال میتوانند به هم متصل شوند، اما مرز آنها باید روشن باشد. بررسی انرژی و علامت نیروها اغلب از اضافهکردن بلوکهای بیشتر برای رفع خطا مفیدتر است.
رابطه کوتاه
m ẍ + c ẋ + k x = F(t)
مدل خطی یکدرجهآزادی با جرم m، میرایی c و سختی k است. فرض میکنیم تغییرشکل فنر در محدوده خطی باقی میماند.
تمرین پیشنهادی
جرم و سختی را ثابت نگه دارید و میرایی را تغییر دهید. تفاوت نوسان، زمان نشست و پاسخ اولیه را توضیح دهید.
- آمادگی پیشنهادی
- Simulink و مفاهیم پایه سیستمهای دینامیکی
- محیط اجرا
- محیط آنلاین آموزش MathWorks
ماشین حالت و منطق کنترلی با Stateflow
Stateflow Onramp
حالتها، گذارها و فلوچارتها را برای نمایش تصمیمهای یک سیستم به کار میبرید. این مباحث در کنترل نظارتی و تغییر وضعیتهایی مانند روشن، خاموش یا خطا کاربرد دارند.
 نمای بزرگتر ↗
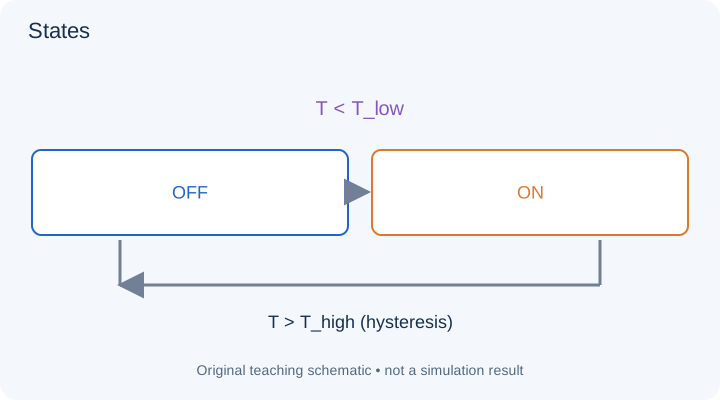
گاهی پاسخ سیستم فقط به ورودی فعلی وابسته نیست و باید وضعیت قبلی را هم به یاد داشته باشد. دو حالت روشن و خاموش در شکل با شرطهای متفاوت به هم وصل شدهاند؛ این فاصله بین شرطها از تغییر مکرر حالت در نزدیکی یک مرز جلوگیری میکند. برای هر گذار، شرط، زمان ارزیابی و رفتار روی مقدار مرزی را مشخص کنید. سپس دنبالهای از ورودیها را قدمبهقدم دنبال کنید. نمودار مرتب، جای تعریف دقیق حالت شروع و شرطهای انتقال را نمیگیرد.
رابطه کوتاه
Off → On: T < T_low ; On → Off: T > T_high
وقتی T_low کمتر از T_high باشد، ناحیه میانی وضعیت قبلی را حفظ میکند. برابری با مرزها باید در تعریف شرط مشخص شود.
تمرین پیشنهادی
دو آستانه ۱۸ و ۲۲ بگذارید و دنباله ۲۰، ۱۷، ۱۹، ۲۳ را از حالت خاموش دنبال کنید؛ سپس برابری با آستانهها را امتحان کنید.
- آمادگی پیشنهادی
- Simulink و شرطهای منطقی
- محیط اجرا
- محیط آنلاین آموزش MathWorks
طراحی کنترل بازخوردی و تنظیم PID
Control Design Onramp with Simulink
اثر تنظیم ضرایب PID بر رفتار حلقهبسته را بررسی میکنید. این مسیر پلی بین مدلسازی بلوکی و تحلیل پاسخ دینامیکی سیستم است.
 نمای بزرگتر ↗
کنترل بازخوردی، خروجی را با مرجع مقایسه میکند و بر اساس خطا فرمان میسازد. در شکل، پاسخهای نمونه نشان میدهند سریعترشدن پاسخ ممکن است با فراجهش بیشتر همراه باشد. سه جزء PID نقش یکسان ندارند: بخش تناسبی به خطای فعلی، انتگرالی به انباشت خطا و مشتقی به نرخ تغییر آن واکنش نشان میدهد. تغییر ضرایب را با یک معیار روشن مثل فراجهش یا زمان نشست دنبال کنید. اشباع عملگر و نویز اندازهگیری نیز میتوانند رفتار مدل واقعی را با حالت ایدهآل متفاوت کنند.
رابطه کوتاه
u(t) = Kp e(t) + Ki ∫₀ᵗ e(τ)dτ + Kd de/dt
e اختلاف مرجع و خروجی است. رابطه شکل پیوسته و ایدهآل PID را نشان میدهد؛ پیادهسازی مشتق معمولاً به فیلتر و ملاحظات عملی نیاز دارد.
تمرین پیشنهادی
برای یک مدل ثابت، فقط یک ضریب را تغییر دهید. زمان نشست و فراجهش را ثبت کنید و درباره علت تفاوت پاسخها توضیح بنویسید.
- آمادگی پیشنهادی
- Simulink و مبانی کنترل بازخوردی
- محیط اجرا
- محیط آنلاین آموزش MathWorks
شبیهسازی مکانیزم سهبعدی با Simscape Multibody
Multibody Simulation Onramp
اجسام صلب را به هم متصل میکنید و یک سیستم چندجسمی مفصلدار میسازید. تمرین بازوی ربات به فهم ارتباط هندسه، اتصالها و تحریک مکانیزم کمک میکند.
 نمای بزرگتر ↗
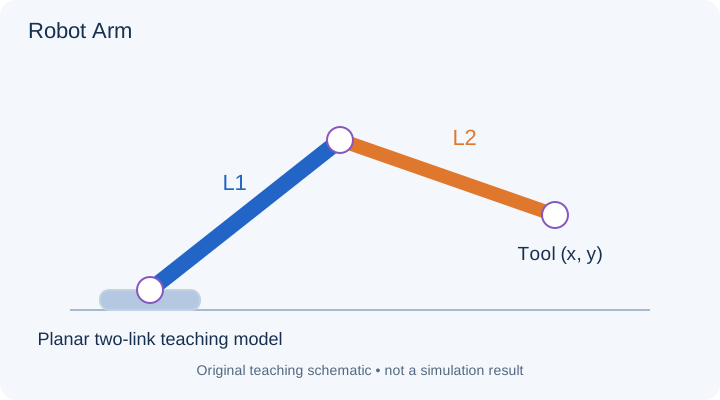
مدل چندجسمی از اجسام، چارچوبهای مختصات و مفصلها ساخته میشود. شکل یک بازوی دوبخشی صفحهای است تا اثر زاویه مفصل بر جای نوک بازو روشن شود. در محیط سهبعدی نیز باید محل اتصال و جهت محورها را دقیق تعریف کنید؛ خطای یک چارچوب میتواند کل حرکت را تغییر دهد. ابتدا درجههای آزادی و وضعیت مرجع را بشناسید و سپس حرکت یا گشتاور ورودی را اعمال کنید. هندسه زیبا بهتنهایی تضمین نمیکند جرم، اتصالها و جهت نیروها درست تعریف شدهاند.
رابطه کوتاه
x = L1 cos(θ1) + L2 cos(θ1 + θ2)
رابطه، مختصات افقی نوک بازوی ایدهآل دومفصلی در صفحه است. L طول لینکها و θ زاویههاست؛ مدل کامل سهبعدی را خلاصه نمیکند.
تمرین پیشنهادی
طول دو لینک را ثابت بگیرید و یک زاویه را تغییر دهید. مسیر نوک بازو را رسم و دستگاه مختصات مبنا را روی شکل مشخص کنید.
- آمادگی پیشنهادی
- مدلسازی فیزیکی و مفاهیم حرکت مکانیکی
- محیط اجرا
- محیط آنلاین آموزش MathWorks
شبیهسازی مدار الکتریکی در Simscape
Circuit Simulation Onramp
مدارهای آنالوگ مانند فیلتر و منبع تغذیه را با شبکه فیزیکی شبیهسازی میکنید. برای ورود به مدلسازی مبدل، موتور و سامانه انرژی، مبنای مناسبی فراهم میکند.
 نمای بزرگتر ↗
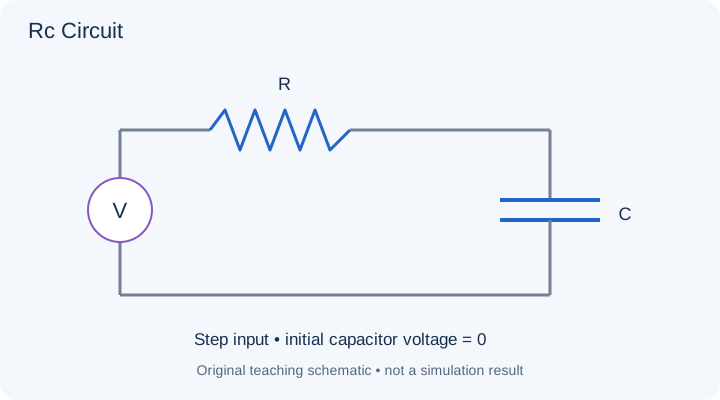
در مدار، انتخاب مرجع ولتاژ و جهت جریان از همان ابتدا ضروری است. مدار RC شکل نشان میدهد که خروجی یک خازن پس از تغییر ورودی، فوراً به مقدار نهایی نمیرسد. مقاومت و ظرفیت، مقیاس زمانی پاسخ را تعیین میکنند. هنگام کار با شبکه فیزیکی، واحدها و مقدار اولیه خازن را کنار اتصال اجزا ثبت کنید. اگر پاسخ غیرمنتظره بود، پیش از عوضکردن حلگر، جهت اندازهگیری و مرجع مدار را بررسی کنید.
رابطه کوتاه
vC(t) = Vin [1 − exp(−t/(RC))]
پاسخ مدار RC ایدهآل به پله ولتاژ ثابت، با ولتاژ اولیه خازن صفر است. ثابت زمانی τ=RC است؛ این رابطه برای هر ورودی دلخواه معتبر نیست.
تمرین پیشنهادی
R یا C را دو برابر کنید و پاسخها را روی یک محور بکشید. زمان نزدیکشدن خروجی به مقدار نهایی چگونه تغییر میکند؟
- آمادگی پیشنهادی
- Simulink و مفاهیم پایه مدار
- محیط اجرا
- محیط آنلاین آموزش MathWorks
تمرین پیشنهادی برای تثبیت یادگیری
یک ورودی پله به مدل ساده بدهید و خروجی را ثبت کنید. مقدار یک پارامتر، مانند جرم، مقاومت یا بهره کنترلر را تغییر دهید و اثر آن را روی زمان پاسخ و مقدار نهایی توضیح دهید. سپس بررسی کنید آیا تغییر حلگر یا گام زمانی بر پاسخ اثر میگذارد. قبل از اضافهکردن زیرسیستمهای بیشتر، مطمئن شوید واحدهای پارامترها و معنی سیگنالهای ورودی و خروجی را میدانید.
شیوه استفاده از منابع
معرفی و ترتیب مطالعه در این صفحه فارسی است؛ محتوای اصلی منابع به زبان انگلیسی در MathWorks قرار دارد. دورههای Onramp رایگاناند و برای انجام تمرینها به حساب MathWorks و رایانه نیاز دارند. محیط آنلاین دوره به مجوز جداگانه محصولات نیاز ندارد؛ اجرای دوره در نرمافزار نصبشده شرایط مجوز خودش را دارد.
متن مثالها و صفحه ویدئوها برای مطالعه در دسترس است؛ اجرای فایل نمونه روی رایانه ممکن است به MATLAB، Simulink، جعبهابزارها یا افزونههای ذکرشده در منبع و نسخه سازگار نیاز داشته باشد. توضیح رسمی شرایط آموزشهای MathWorks.
منابع بررسیشده در ۲۶ مهر ۱۴۰۵ · ارائهدهنده منابع پیوندشده: MathWorks